
El rendimiento de los robots industriales depende en gran medida del tiempo de ciclo. Un robot de recogida y colocación que realiza 20 movimientos por minuto con una carga útil de 3 kg consume 28 800 ciclos al día. Reducir 0.1 segundos en cada movimiento —al disminuir la masa que los motores deben acelerar y desacelerar— ahorra 48 minutos de tiempo de producción al día. Los brazos robóticos de fibra de carbono logran esta reducción de masa no por ser ligeramente más ligeros que el aluminio, sino por ser un 60 % más ligeros con una rigidez equivalente. Aquí se presenta la justificación técnica para realizar el cambio.


El verdadero coste de los brazos robóticos pesados
Un brazo robótico típico de aluminio para un robot articulado de 6 ejes pesa entre 12 y 18 kg para un alcance de 1.5 metros. Los motores deben acelerar esta masa desde la posición de reposo hasta la velocidad máxima y viceversa miles de veces al día. Cada kilogramo de masa del brazo requiere aproximadamente entre 0.5 y 1.0 kg de masa adicional del motor para lograr el mismo perfil de aceleración. Este efecto acumulativo significa que una reducción de 5 kg en el peso del brazo se traduce en una reducción de entre 8 y 10 kg en la masa total del robot, lo que a su vez permite una base más pequeña, rodamientos más ligeros y cajas de engranajes de menor coste. El ahorro de peso se extiende a todo el diseño del robot.
El coste energético es igualmente significativo. Un robot de 6 ejes con un brazo de 12 kg consume aproximadamente entre 4 y 6 kW durante movimientos rápidos. Reducir la masa del brazo en un 60 % disminuye el consumo energético en un 40 %, lo que supone un ahorro de entre 2,000 y 4,000 dólares anuales por robot en electricidad a precios industriales. Para una fábrica con 50 robots, esto representa un ahorro energético anual de entre 100 000 y 200 000 dólares.
¿Por qué el aluminio se queda corto?
El aluminio ha sido el material por defecto para los brazos robóticos durante décadas debido a su familiaridad, facilidad de mecanizado y ligereza (2.7 g/cm³). Sin embargo, el aluminio tiene una rigidez específica (módulo elástico dividido por la densidad) de aproximadamente 26 GPa/(g/cm³). La fibra de carbono, con una disposición cuasi-isotrópica, alcanza aproximadamente 40-50 GPa/(g/cm³), casi el doble. Esto significa que un brazo de fibra de carbono puede pesar la mitad que uno de aluminio con la misma rigidez, o incluso ser más rígido con el mismo peso.
El aluminio también sufre fatiga; no tiene límite de resistencia. Cada ciclo de tensión, por pequeño que sea, consume una fracción de la vida útil del material. Un brazo robótico que realiza 28,800 ciclos al día acumula 10 millones de ciclos al año, lo que lo sitúa en el régimen de fatiga de alto ciclo del aluminio. Los compuestos de fibra de carbono, diseñados adecuadamente, tienen una vida útil prácticamente infinita a los niveles de tensión que se observan en los brazos robóticos, porque la carga la soportan las fibras elásticas de carbono en lugar de una red cristalina metálica que acumula dislocaciones.
Cómo la fibra de carbono resuelve el problema
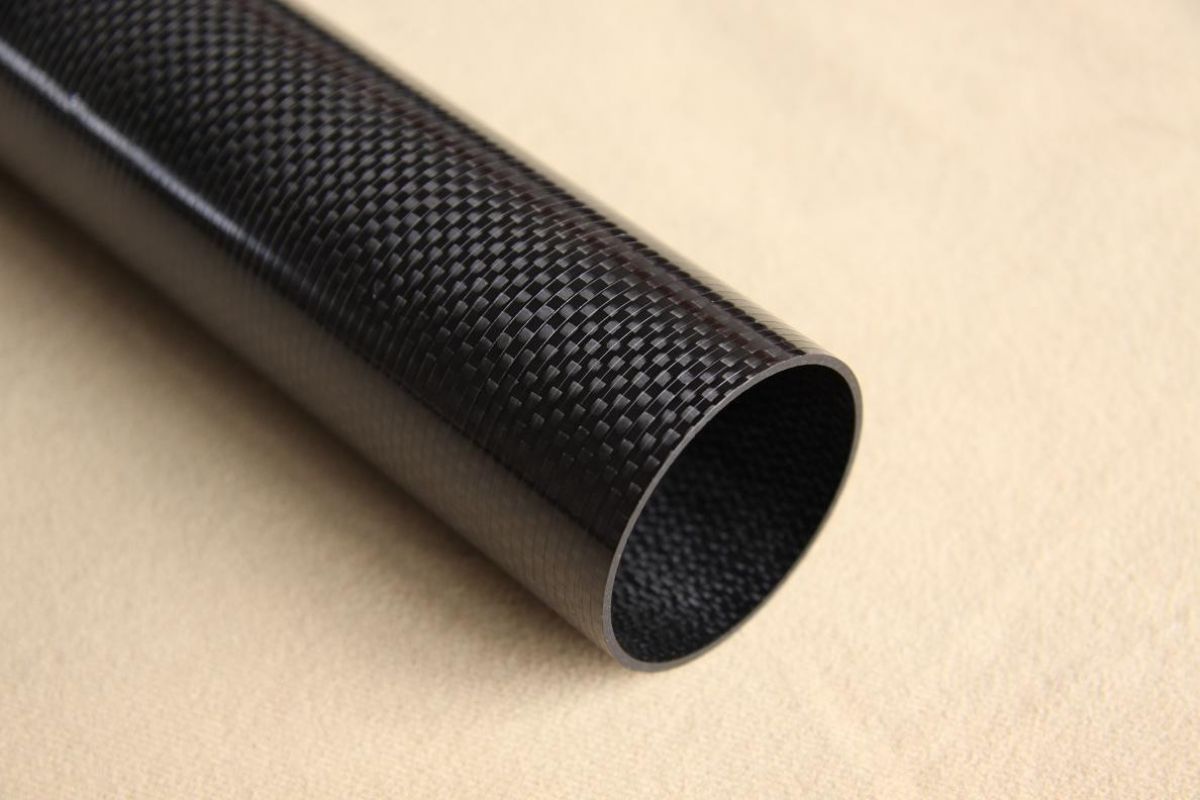
Los brazos robóticos de fibra de carbono suelen estar construidos con tubos enrollados para los eslabones estructurales principales, con conexiones de aluminio o titanio mecanizadas unidas a los extremos de los tubos. La pared del tubo está diseñada para proporcionar la rigidez y resistencia a la flexión requeridas en todas las direcciones. Una disposición cuasi-isotrópica [0/±45/90] proporciona propiedades equilibradas: las capas de 0° aportan rigidez axial, las de ±45° resistencia a la torsión y las de 90° evitan que el tubo se ovalice bajo cargas de flexión.
El ahorro de peso es considerable. Un eslabón de fibra de carbono de 1.5 metros con un diámetro de 50 mm y un espesor de pared de 3 mm pesa aproximadamente 1.1 kg. El eslabón equivalente de aluminio (con la misma rigidez) pesa 2.8 kg, es decir, 2.5 veces más. Un brazo robótico completo de 6 ejes construido con eslabones de fibra de carbono suele pesar entre 5 y 8 kg, frente a los 12-18 kg del aluminio, lo que supone una reducción del 55-60 %.
Resultados medibles: qué esperar después del cambio
Las empresas que han sustituido los brazos robóticos de aluminio por fibra de carbono reportan resultados consistentes: reducción del tiempo de ciclo entre un 15 % y un 25 % gracias a una aceleración y desaceleración más rápidas, reducción del tamaño del motor entre uno y dos tamaños (lo que reduce el coste del motor entre un 30 % y un 40 %), reducción del consumo energético entre un 35 % y un 45 %, y prolongación de la vida útil de los rodamientos entre dos y tres veces debido a menores cargas dinámicas. El brazo de fibra de carbono suele costar entre un 20 % y un 40 % más que el brazo de aluminio al que sustituye, pero se amortiza gracias al ahorro en el motor y la reducción del consumo energético en un plazo de 12 a 18 meses de funcionamiento continuo.
Comparación entre brazos robóticos de fibra de carbono y aluminio
| Propiedad | Fibra de carbono (cuasi-iso) | Aluminio 6061-T6 | Aluminio 7075-T6 |
|---|---|---|---|
| Densidad (g / cm³) | 1.6 | 2.7 | 2.8 |
| Módulo de tracción (GPa) | 40-55 | 69 | 71 |
| Rigidez específica | 25-34 | 25.5 | 25.4 |
| Amortiguación de vibraciones | 0.5–1.0% (alto) | 0.1% (bajo) | 0.1% (bajo) |
| Vida útil por fatiga (10 millones de ciclos) | Infinito (sin límite) | Resistencia de ~100 MPa | Resistencia de ~160 MPa |
| Expansión Térmica: | ~0.5 ppm/°C | 23.6 ppm / ° C | 23.5 ppm / ° C |
| Peso del brazo (1.5 m, 50 mm de diámetro exterior) | 1.1 kg | 2.8 kg | 2.9 kg |
CFRP TSTAR Fabricamos eslabones de brazos robóticos de fibra de carbono con configuraciones de capas personalizadas, optimizadas para la rigidez a la flexión, la resistencia a la torsión y la amortiguación de vibraciones. Los extremos están unidos mediante adhesivos con tolerancias de alineación precisas. Contáctenos con las especificaciones de su robot para un análisis de reducción de peso.
